第一节 数学模型概述
数学模型
实质:一个控制系统在工作时,信号传递过程中静、动态性能的数学表达式
- 借助数学的分析方法对控制系统进行分析,使控制系统的分析过程量化,结论更准确
- 可以通过模拟方法对相似系统进行分析
- 同一控制系统可以具有不同形式的数学模型
相似系统:具有相同形式的数学模型的两个系统
模拟:通过对相似系统中其中一个的分析研究而达到对另一个系统的分析研究
数学模型的种类
微分方程形式的数学模型
在时间域内描述控制系统的动态性能
单输入、单输出系统进行时域分析
传递函数形式的数学模型
控制系统输入量与输出量之间关系的复数域表达式
频率特性形式的数学模型
控制系统输入量输出量之间关系在频率域中的数学表达式
可以用图形直观地对系统特性进行分析,也可以利用实验方法求取系统的频率特性
状态方程形式的数学模型
第二节 物理系统的微分方程
机械系统
机械平移系统
标准形式
mdt2d2y(t)+cdtdy(t)+ky(t)=f(t)
机械旋转系统
Jdt2d2θ(t)+cddθ(t)+kθ(t)=T(t)
电气系统
具有电感—电容—电阻的无源四端网络
他激式直流电动机
物理系统微分方程的列写
实际的自动控制系统可能是由多个子系统或环节组成的复杂系统
以直流电机调速系统为例,分析每个子系统的情况,介绍闭环自动控制系统微分方程的列写方法
比较和放大环节
比较和放大环节由比例调节器组成,当 R01=R02 时,该比例调节器输入与输出之间的关系为
Uk=K0(Ug−Uf)
功率放大环节
Ud=KsUk
控制对象
控制对象为直流电动机。其数学模型为:
TaTMdt2d2n+TMdtdn+n=Ke1Ud
反馈调节
反馈环节由测速发电机组成,其输出电压与输入转速成正比,即
Ucf=αn
式中,α 为测速发电机的比例系数
电位器的输出电压为反馈电压 Uf,即
Uf=βUcf
β 为电位器的分压比
β=R3+R4R4
Uf 与 n 的关系为
Uf=αβn=Ksfn
式中,Ksf 为反馈环节的反馈系数
微分方程
通过上面各环节的数学关系式,消去中间变量 Uk,Ud,Uf 可以得到控制系统的微分方程式
TaTMdt2d2n+TMdtdn+n=Ke(Ug−Ksfn)K0Ks
令 Kk=K0Ks 为前向通道的放大系数,K=KeK0KsKsf 为系统开环电压放大系数,整理后可得系统的微分方程式
1+KTaTmdt2d2n+1+KTMdtdn+n=Ke(1+K)KkUg
该式是一个二阶常系数微分方程,描述了闭环控制调速系统的输入控制信号 Ug 与输出转速 n 之间的关系
控制系统微分方程的共通特点
- 常参数线性元件和线性控制系统均可用常系数线性微分方程描述
- 微分方程取决于系统的结构和元件的参数,它描述系统的固有特性
- 微分方程的系数由系统结构和组成系统的元件参数决定,因而均为实数
- 对同一个系统或元件,如选取不同的物理量作为输入量和输出量,则微分方程的形式不同
- 所有单输入、单输出常系数线性控制系统的微分方程式可用下面通式表示
andtndnxo(t)+an−1dtn−1dn−1xo(t)+⋯+a1dtdxo(t)+a0x0(t)=bmdtmdmxi(t)+bm−1dtm−1dm−1xi(t)+⋯+b1dtdxi(t)+b0xi(t)
| 字母符号 |
含义 |
| xo(t) |
输出量的时间函数 |
| xi(t) |
输入量的时间函数 |
| an⋯a0,bm⋯b0 |
常系数 |
| n,m |
常数 |
列写微分方程的一般步骤
- 分析系统工作原理和系统中各变量间的关系,确定系统的输出量和输入量。首先将系统划分为若干个环节(注意单向性),并确定每一环节的输入信号和输出信号,一般两个相连接的环节,前一环节的输出信号,即为后一环节的输入信号
- 从系统的输入端开始,根据物理定律,依次列写各变量间或各环节的数学方程,并做必要的简化,如进行线性化处理或忽略一些次要因素等
- 由各数学方程式消去中间变量,最后得到只包含输入量、输出量和系统元件参数的微分方程式
非线性微分方程的线性化
线性与非线性系统
线性系统:能用线性微分方程描述的系统
线性定常函数:线性微分方程的系数为常数
线性时变系统:线性微分方程的系数是时间的函数
非线性元件一般由非线性函数描述:如周期函数、超越函数、不连续的间断函数、非一次的幂函数等
非线性微分方程的线性化
把非线性系统在一定范围内进行线性化处理,即用近似的线性微分方程代替非线性微分方程来描述系统
增量方程
控制信号的变化是微小的,可以认为运动方程中各变量的变化不是它们绝对数量的变化,而是某一稳态工作点(额定工作点)附近增量的变化
- 确定额定工作点,写出静态方程
- 将系统动态方程式的瞬态值用额定工作点值和增量之和表示,即 y(t)=y0+Δy(t) ,f(t)=f0+Δf(t)
非线性函数的泰勒展开式
叠加原理只能用于线性方程,对非线性方程不能直接求取增量方程,必须首先由泰勒展开式把非线性函数展开为泰勒级数,并忽略其高次项,从而把非线性函数线性化,才能用上述方法求得非线性方程的增量方程。
方法及特点
- 一般步骤:把非线性函数展开为泰勒级数,忽略高次项,然后把方程写成增量方程
- 线性化是在某一额定工作点进行的,工作点不同,得到的线性化方程的系数不同
- 若要求线性化方程具有足够的精度,则系统调整过程中变量偏离额定工作点的偏差要足够小
- 线性化方程是对某一工作点以增量形式表示的,因此可以认为系统初始状态为零。这一特点使控制系统可以应用拉普拉斯变换这一数学工具
- 线性化的方法只能应用于没有间断点、折断点和非单值关系的函数(它们一般称为非本质非线性),即线性化方程只适用于非本质非线性函数
应用拉普拉斯变换法求解微分方程
拉普拉斯(Laplace)变换简称拉氏变换,可以把线性微分方程的求解问题转化为代数方程运算和查表求解问题
第三节 传递函数及典型环节传递函数
利用传递函数可以直观、形象地描述一个系统的特性和各参数之间的关系,易于找出改进系统性能的途径
传递函数的基本概念
描述线性定常系统的输入——输出关系的数学模型
从用拉氏变换解微分方程中引申出,是系统复数域的数学模型
定义
在线性定常系统中,初始条件为零时,输出量的拉氏变换与输入量的拉氏变换之比称为系统的传递函数
G(s)=Xi(s)Xo(s)
| 字母符号 |
含义 |
| Xi(s) |
输入量 xi(t) 的拉氏变换 |
| Xo(s) |
输出量 xo(t) 的拉氏变换 |
传递函数的求取方法
- 直接计算法
- 利用方框图求系统的传递函数
- 利用实验方法求系统的传递函数
零点、极点
零点
传递函数的分子多项式
B(s)=bmsm+bm−1sm−1+⋯+b1s+b0=0
的根称为传递函数的零点
极点
传递函数的分母多项式
A(s)=ansn+an−1sn−1+⋯+a1s+a0=0
的根称为传递函数的极点
系统的特征方程:A(s)=0
零点、极点分布图
把传递函数的零点、极点表示在复平面 [s] 上的图形就称为传递函数的零点、极点分布图
图中, ∘ 表示零点 × 表示极点
传递函数的主要特点
- 传递函数一般是复变量 s 的有理分式(n≥m)
- 传递函数式的分母只取决于系统的结构和元件的参数等与外界无关的固有因素,因而它描述了系统的固有特性,分子取决于系统与外界的关系,因而它描述了系统与外界的联系
- 一定的传递函数与其零点、极点分布图相对应。因此,传递函数的零点、极点分布图也表征了系统的动态性能
- 系统的传递函数与系统的单位脉冲响应有单值对应关系
- 物理结构不同的系统,可以具有相同形式的传递函数
典型环节及其传递函数
环节的分类
已经知道线性定常系统的传递函数都可以用关于 s 的有理分式表示,即
G(s)=Xi(s)Xo(s)=ansn+an−1sn−1+⋯+a1s+a0bmsm+bm−1sm−1+⋯+b1s+b0
通过因式分解,上式可以写成如下形式
G(s)=sνi=1∏σ(T3is+1)i=1∏ρ(T4i2s2+2ζ2T4is+1)Ki=1∏μ(T1is+1)i=1∏η(T2i2s2+2ζ1T2is+1))
式中每一个一次多项式对应分子或分母的一个实根。每一个二次多项式对应分子或分母的一对共轭复根
| 序号 |
环节 |
因子 |
| 1 |
比例环节 |
K |
| 2 |
一阶微分环节 |
Ts+1 |
| 3 |
二阶微分环节 |
T2s2+2ζTs+1 |
| 4 |
积分环节 |
s1 |
| 5 |
惯性环节 |
Ts+11 |
| 6 |
振荡环节 |
T2s2+2ζTs+11 |
典型环节的传递函数
比例环节
又称放大环节。它的输出量以一定的比例复现输入量,而无失真和延迟
微分方程
xo(t)=Kxi(t)
传递函数
G(s)=Xi(s)Xo(s)=K
(一阶)惯性环节
非周期性环节。在这类环节中包含有储能元件,以致输出量不能立即复现突变形式的输入量。
微分方程
Tdtdxo(t)+xo(t)=Kxi(t)
传递函数
G(s)=Xi(s)Xo(s)=Ts+1K
| 字母符号 |
含义 |
| K |
放大系数 |
| T |
时间常数 |
积分环节
微分方程
dtdxo(t)=Kxi(t)
传递函数
G(s)=Xi(s)Xo(s)=sK
积分环节具有记忆功能:输出量的变化速度与输入量成正比,当输入突然去掉时积分停止,输出维持不变
微分环节
理想微分环节 + 实际微分环节
理想微分环节
微分方程
xo(t)=Kdtdxi(t)
传递函数
G(s)=Xi(s)Xo(s)=Ks
K 为传递函数,有量纲
输出量正比于输入量的变化速度
实际微分环节
传递函数
G(s)=Ts+1Ks
二阶环节(含振荡环节)
微分方程
T2dt2d2xo(t)+Tkdtdxo(t)+xo(t)=KXi(s)
传递函数
G(s)=T2s2+2ζTs+1K=s2+2ζωns+ωn2Kωn2
| 字母符号 |
含义 |
| ζ |
阻尼比 |
| T |
时间常数 |
| K |
传递系数 |
| ωn |
无阻尼自然振荡频率,ωn=T1 |
二阶环节的特性取决于3个参数:时间常数 T 、传递系数 K 、阻尼比 ζ
产生振荡:必须含有两种储能元件,并且所存储的能量能相互转换
只有当 0<ζ<1 时,二阶环节才能构成振荡环节
第四节 控制系统的方框图及其等效变换
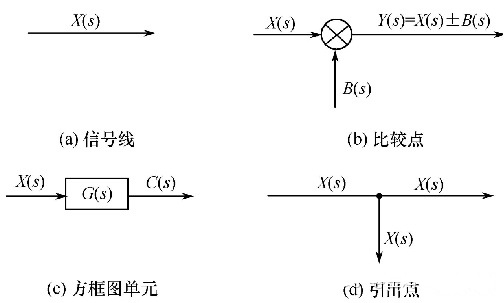
函数方框图
把各环节的传递函数写在相应的方框中,并用表明信号传递方向的箭头将这些方框连接起来
方框图具有单向性,即各环节间无负载效应
比较点
又称加减点。代表两个或两个以上的信号进行加减比较的元件
每个箭头上的 + 或 − 号表示信号相加/相减
相加减的量应具有相同的量纲
引出点
又叫测量点。表示信号引出和测量的位置
同一箭头线上引出的信号大小和性质完全一样
函数方框图变换法则
串联法则
几个环节串联,总的传递函数等于每个环节传递函数的乘积
存在负载效应的元件必须归并在同一环节中
并联法则
几个同向环节并联,其总的传递函数等于各环节的传递函数代数和
反馈法则
总的传递函数等于前向通路传递函数除以 1 加(或减)前向通路传递函数和反馈通路传递函数的乘积
函数方框图等效变换法则
原方框图和等效方框图在同一输入量作用下输出量相等
两个相邻的比较点可互换位置,两个相邻的引出点也可互换位置
常用的等效变换法则:
- 引出点后移
- 引出点前移
- 比较点后移
- 比较点前移
- 串联
- 并联
- 反馈
- 非单位反馈变换或单位反馈
一般步骤:
利用方框图变换法则简化系统的方框图求取传递函数的一般步骤
- 首先确定系统的输入量和输出量,从而确定前向通路
- 通过比较点或引出点的移动,使得方框图中各回路不相互交错
- 由内到外求出各部分的传递函数,直至求得整个系统的传递函数
信号流图和梅林公式
信号流图
信号流图是由一些定向线段把一些节点连接起来组成的网络
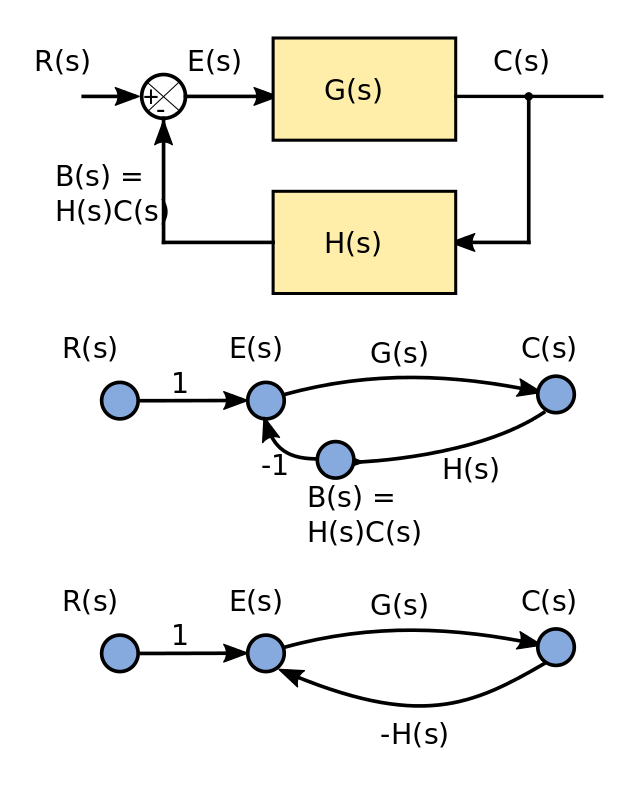
节点 —— 信号
定向线段 —— 支路,表示传递函数和信号流向
前向通路 —— 从输入节点到输出节点的通路上通过任何节点不多余一次的通路
回路 —— 始端与终端重合且与任何节点相交不多余一次的通路
不接触回路 —— 没有公共节点的回路
梅森公式
G(s)=Xi(s)Xo(s)=Δ(s)1∑Pk(s)Δk(s)
- 用于求含有多个局部反馈回路系统的传递函数
- 式中,Δ(s)=1−∑La+∑LbLc−∑LdLeLf+⋯ 为特征式
- La 为各反馈回路的传递函数
- LbLc 为互不接触的两个反馈回路传递函数的乘积
- ∑LdLeLf 为互不接触的三个反馈回路传递函数的乘积
- Pk(s) 为第 k 条前向通路的各环节传递函数乘积
- Δk(s) 为第 k 条前向通路特征式的余因子(即从 Δ(s) 中舍弃与第 k 条前向通路的回路传递函数后的余项)
利用梅森公式求系统传递函数的主要步骤:
- 找到前向通路
- 找反馈回路
- 求出 Δ(s)
- 求各前向通路的余因子 Δk(s)
- 根据梅森公式求传递函数
第五节 反馈控制系统的传递函数
开环传递函数
闭环系统的开环传递函数:反馈通路断开,反馈信号 Xb(s) 与偏差信号 E(s) 之比
Gk(s)=E(s)Xb(s)=G(s)H(s)
当 H(s)=1 时,系统叫做单位反馈系统
闭环传递函数
闭环传递函数:反馈通路接通时,系统的输出量与输入量之间的传递函数
当控制量 Xi(s) 和扰动量 N(s) 同时作用于线性系统时,可以对每一个输入量单独进行处理,最后应用迭加原理即可得到闭环系统总的输出
在控制量 Xi(s) 作用下的闭环传递函数
GBi(s)=Xi(s)Xo(s)=1+G1(s)G2(s)H(s)G1(s)G2(s)=1+G(s)H(s)G(s)
式中,G(s)=G1(s)G2(s) 为前向通路传递函数
当 H(s)=1 时:
GBi=1+G(s)G(s)
在扰动量 N(s) 作用下的闭环传递函数
GBN(s)=N(s)Xo(s)=1+G1(s)G2(s)H(s)G2(s)
偏差传递函数
偏差传递函数(误差传递函数):以控制量 Xi(s) 或扰动量 N(s) 为输入量,以偏差信号 E(s) 为输出量的闭环传递函数
在控制量 Xi(s) 作用下的偏差传递函数
设 N(s)=0 ,则:
GBei=Xi(s)E(s)=Xi(s)Xi(s)−Xo(s)H(s)=1+G1(s)G2(s)H(s)1
在扰动量 N(s) 作用下的偏差传递函数
设 Xi(s)=0
GBeN(s)=N(s)E(s)=1+G1(s)G2(s)H(s)−G2(s)H(s)